移动机器人 AMR: 让车间物料自己跑
自主导航、动态避障、多车调度,和产线、料架、仓库联动,把“人推车、人找料”变成无人化物料流转。
你的现场,可能正卡在这几步
自主导航、动态避障、多车调度,与产线、料架、仓库联动,把“人推车、人找料”变成无人化物料流转。
物料流转占人
“每天大量时间花在推车、找料、等料上。”
AMR 按任务自动取放和配送,人专注产线作业。
改线成本高
“磁条、二维码一改布局就要重新施工。”
激光/视觉自主导航,改布局主要改地图和任务点。
多车容易冲突
“几台车各跑各的,路口堵、任务重复。”
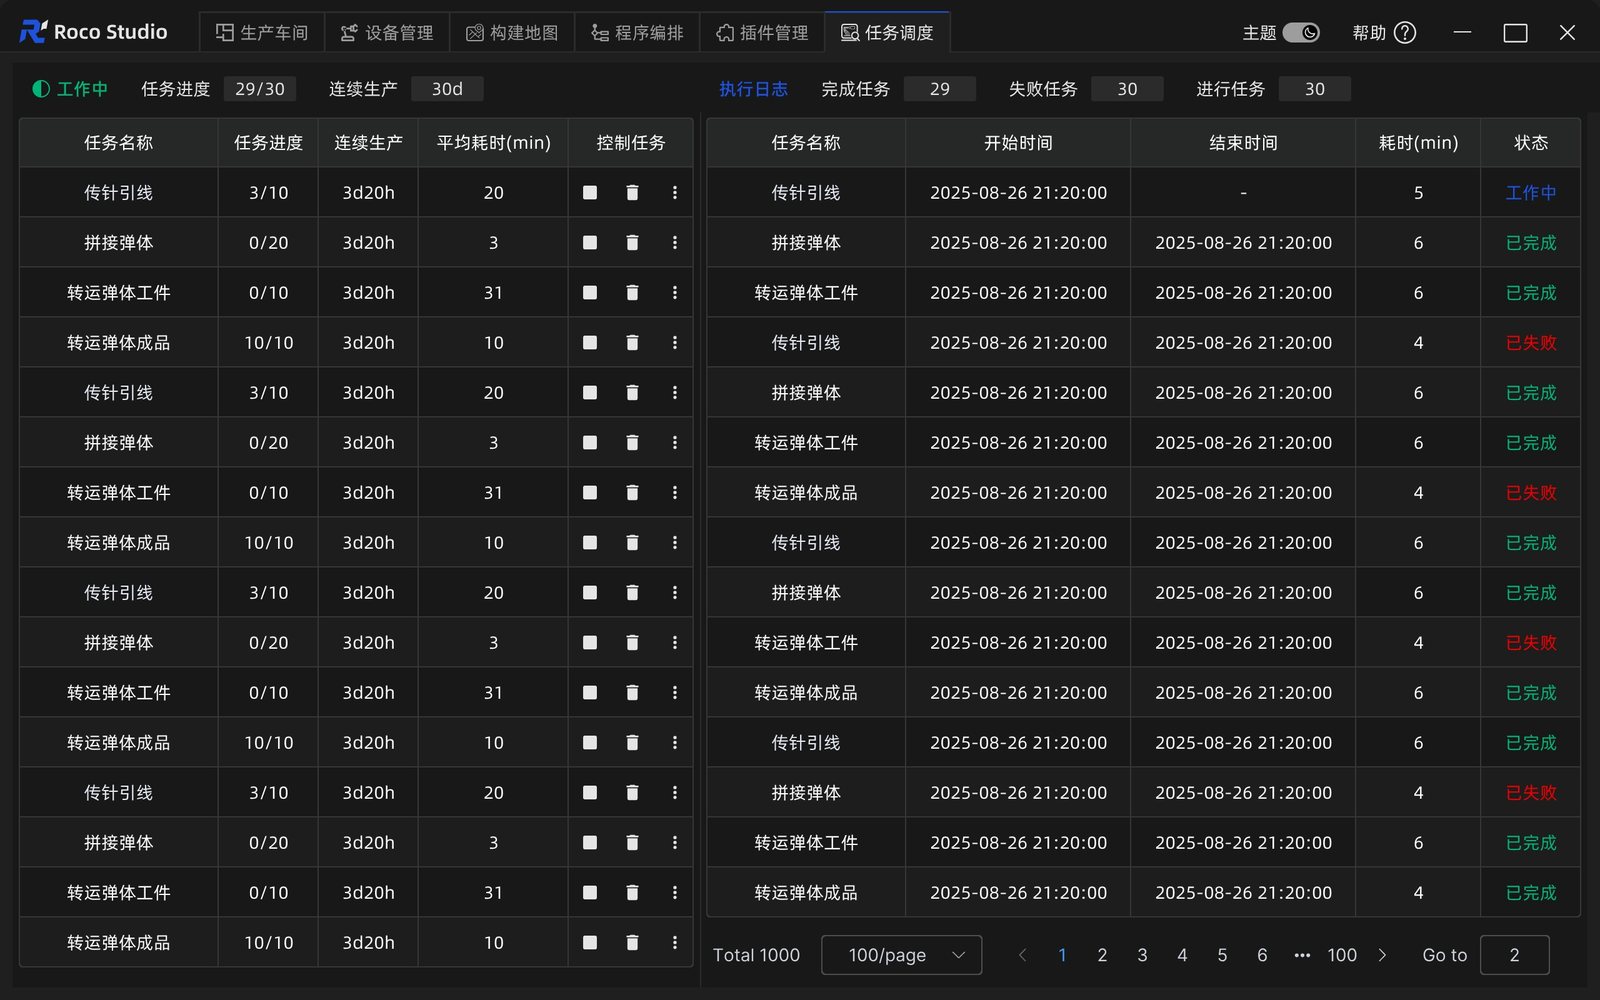
统一任务调度与路径分配,做冲突规避和优先级管理。
信息不互通
“产线、仓库、料架状态对不上,车到了没料。”
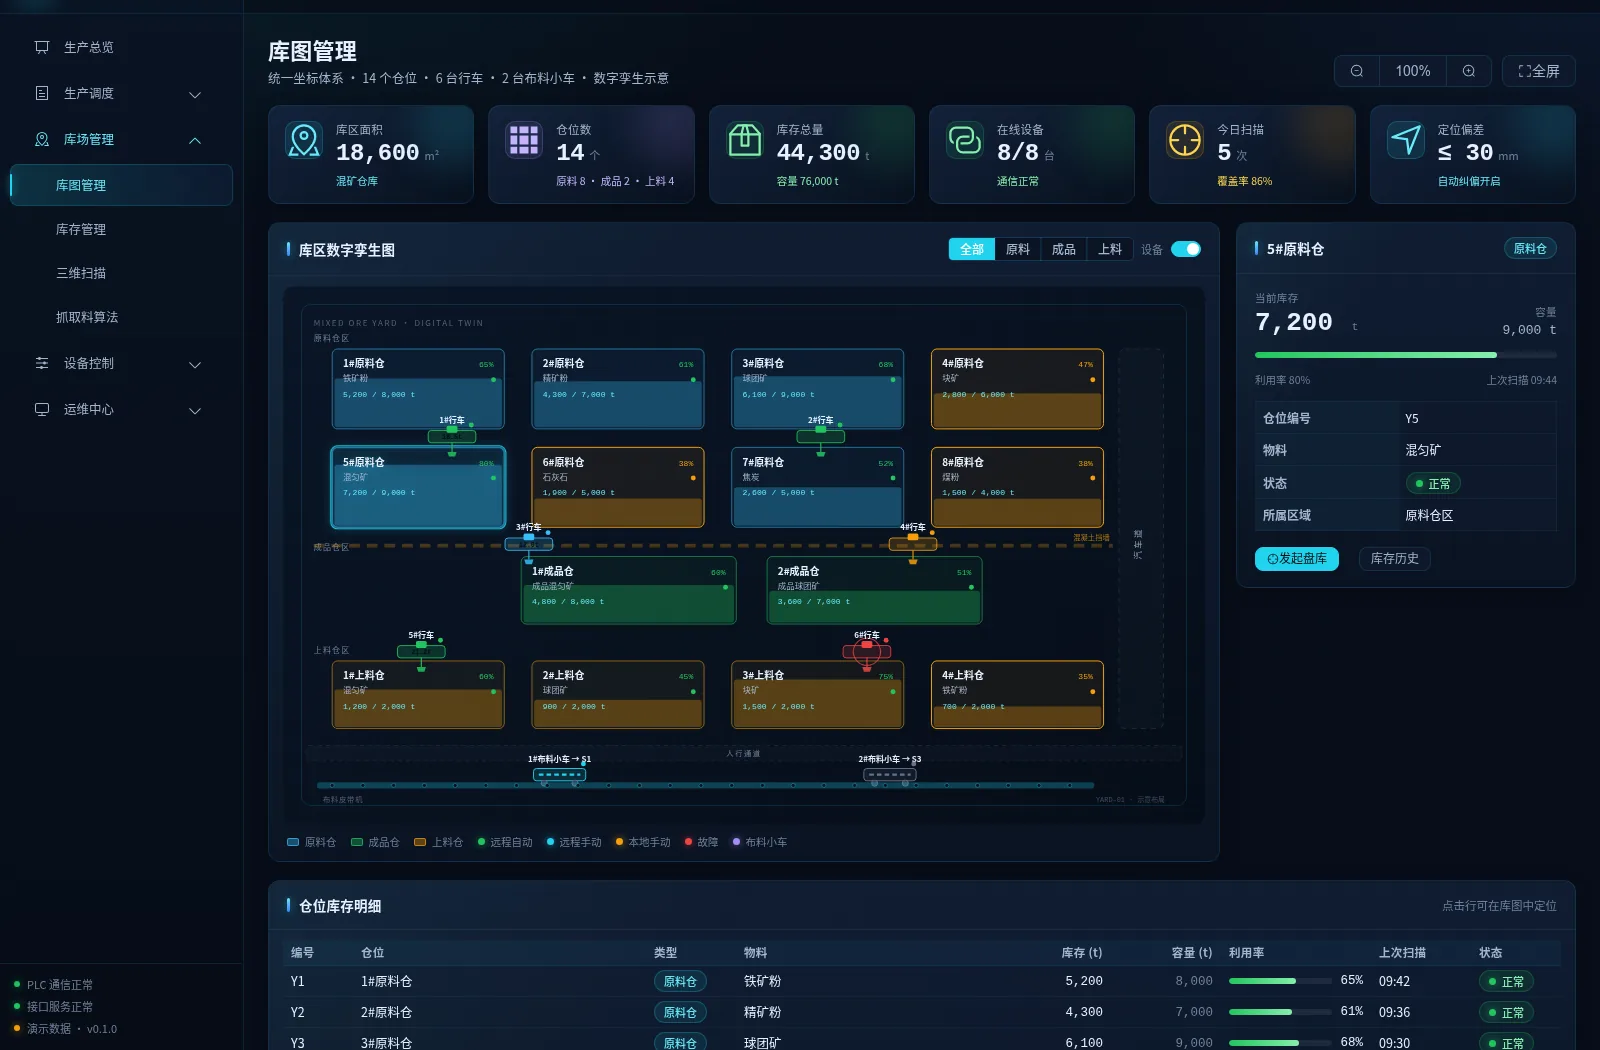
与产线、料架、仓库系统联动,按状态触发任务。
我们怎么做
不是把功能列一遍,而是把每个能力落到现场动作上。
自主导航与避障
激光/视觉 SLAM 建图定位,动态识别人员与障碍物并重新规划路径。
多车任务调度
统一分配任务、路径和优先级,处理路口会车与多车冲突。
产线与仓储联动
对接产线、料架、仓库和呼叫按钮,按工位状态自动触发搬运。
移动与作业一体
可结合视觉、顶升、辊筒或机械臂,完成移动 + 操作的复合任务。
快速部署
不依赖磁条和二维码,现场建图、标注任务点后即可试运行。
从现场建图到状态回传
把“怎么做”拆成可执行的步骤;每一步都能对应到设备、算法、软件或验收动作。
- 01
现场建图
激光/视觉 SLAM 建立车间地图,标注工位、料架与通道。
- 02
任务下发
从产线、仓库或呼叫按钮接收搬运任务。
- 03
路径规划
按地图与实时障碍规划路径,动态避障。
- 04
到点取放
与料架、辊筒、顶升机构或机械臂配合完成取放。
- 05
多车调度
统一分配任务、路口会车与优先级,避免多车互相添堵。
- 06
状态回传
任务、位置、电量与异常回传调度系统,支持人工接管。
不是多一个功能,是少一次返工
这些差异点决定现场能不能稳定跑,而不是演示能不能过。
AMR 与 AGV 的区别
传统 AGV 常依赖磁条、二维码等固定路径;AMR 用激光/视觉自主导航,路径可动态调整,改布局不需要大规模重施工。
从“单车”到“车队”
不止交付一台车,而是把任务、路径、工位和仓库状态放在同一套调度里,避免多车互相添堵。
这些现场,通常先从这类产品开始
场景只是入口,具体方案要按工件、节拍、现场条件和验收口径确定。
做过什么,怎么验证
客户案例(脱敏)与方案演示分开标注;没有证据的地方不硬写。
从一次现场诊断开始
先确认能不能做、怎么做,再谈报价和周期。
- 01场景勘察
确认通道、载重、节拍与取放点。
- 02地图构建
完成现场建图、定位与安全区域标注。
- 03任务编排
配置任务点、呼叫方式和多车调度策略。
- 04联调验收
与产线/仓库联调并按节拍试运行。
常见问题
AMR 和 AGV 有什么区别?
传统 AGV 常依赖磁条/二维码固定路径;AMR 用激光/视觉自主导航,改布局主要改地图和任务点,柔性更高。
最多能调度多少台车?
取决于场景、通道宽度、任务密度与调度策略;先做现场评估和仿真,再确定车队规模。
能接电梯、风淋门、料架吗?
可通过 I/O、协议或中间件对接;涉及安全与门禁的场景需现场联调。
地面需要改造吗?
多数场景不需要磁条/二维码施工,但地面平整度、坡度和通道净宽会影响导航效果。
准备评估车间物流?
告诉我们搬运对象、通道条件、节拍和现有系统,我们可以先判断 AMR 是否合适,以及需要联动哪些设备。